Paper
机器人的指尖
带来一丝差异
裴志勋和李成温教授、李根厚研究员、申贤秀研究助理教授
- 文. 朴英仁(音)
- 图. 李贤久(音)
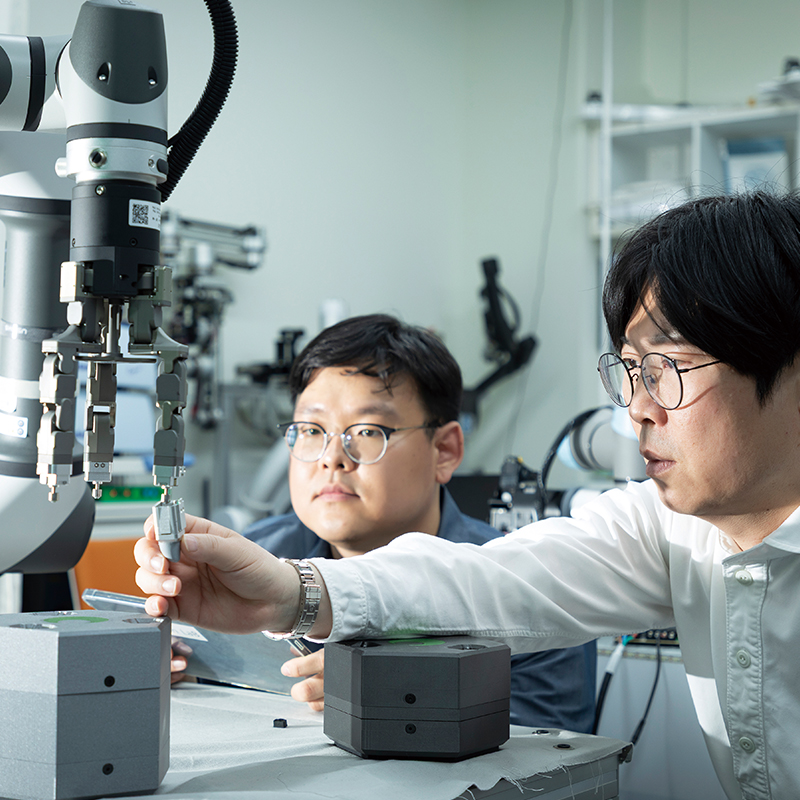


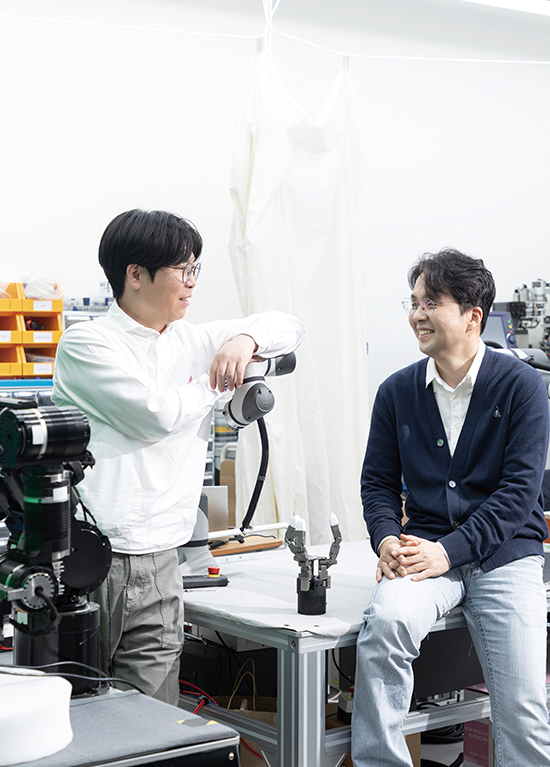
指尖的运用能力,是人类操作能力的核心
“创造者(Homo Faber)”人类利用精巧灵活的手制造工具,从而不断进化,成为灵长类动物。随着人形机器人的工业车间投产时间进入倒计时,目前最大的技术难题就是“手”。作为抓握和操作物体的机器手,“夹爪(Gripper)”是机器人的关键部件。
“我们在工业现场发现,不同作业往往需要不同形状和功能的夹爪。每当作业内容发生改变,就必须更换整个夹爪或重新配置独立的机器人工作单元。这不仅效率低下,还会消耗成本和时间。”
因此,裴志勋和李成温教授研究团队将目光聚焦于抓夹的“指尖(Finger-Tip)”。该指尖是机器人直接接触物体的最重要部件,作用类似于人的手指尖。即便使用同一只机器人夹爪,所配备的指尖不同,可抓取的物体种类、操作方式、作业精度都会有所不同。研究团队正是从人类的操作方式中获得了灵感。
“人手就是通用性最强的抓握和操作工具。我们不仅能用一只手抓取各种物体,还能根据不同的需求使用镊子、剪刀、螺丝刀等工具来完成各种任务。也就是说,手的结构虽然重要,但人类操作的关键在于适配任务目的的‘指尖’,以及运用工具的能力。正是基于这一思路,我们开始了这项研究——如果只需更换夹爪的指尖,而不是更换整个夹爪,就有可能应对各种不同的作业需求。”
只更换指尖就能实现全天候
研究团队认为,为夹爪安装合适的指尖或工具就能提升作业效率和通用性,这种想法自然催生了“只换指尖,不换夹爪”的方案。也就是保持现有的机器人机构的基础上,只根据不同作业需求更换夹爪的“指尖”。比如,需要精密抓取就安装镊子指尖,在狭窄空间作业时就用细长指尖,也可以安装剪刀或移液器(用于吸取和分配液体的仪器)等工具。
“这使得机器人能从单纯抓取物体拓展到使用实际工具的作业平台。一旦实现商业化,该技术将广泛应用于制造、物流、实验室自动化、服务机器人及人形机器人等多个领域。今后,我们将迎来单台机器人执行多项任务的时代,而指尖快换器(Finger-Tip Changer)将成为实现通用机器人操作技术的重要因素。”
研究团队从2024年开始研究指尖快换器(Finger-Tip Changer)技术,并与机器人夹爪专业厂商“Tesollo”合作,以便将其用于真实工业车间中。Tesollo提供了商业化的视角,包括在真实工业环境中必须反复拆装指尖的耐用性和紧固稳定性等。此外,去年11月双方还签署了技术转让协议,目前正在转让技术的基础上推动商业化。这可以说是高校研究室的创新理念、基础技术与企业产品开发能力相结合的一大优秀案例。
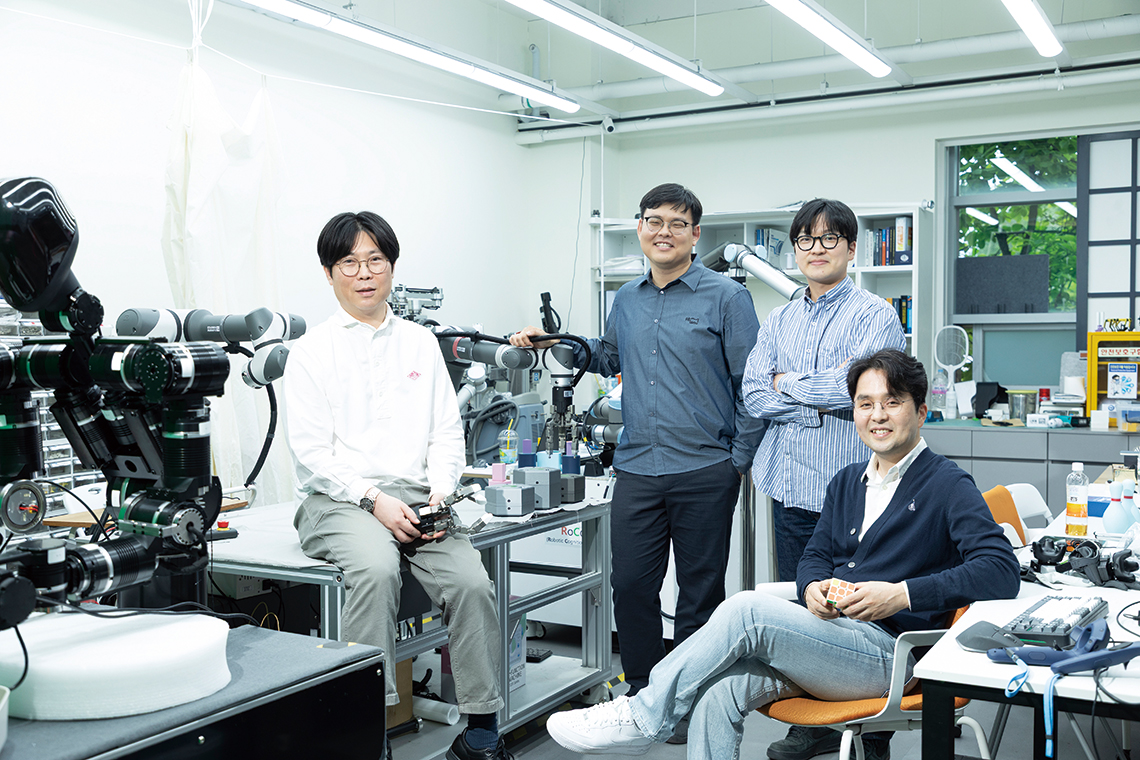
联合研究团队将机器人的感知和操作相结合
该研究团队是由裴志勋和李成温两位教授共同运营的研究室,李成温教授来自机器人感知领域,裴志勋教授则来自机器人操作领域。此前,该团队一直在研究各种机器手和夹爪设计、物体的抓取和组装、人形机器人双臂操作技术等。重点是要融合感知和操作技术,开发能够应用于实际工业场景的实用型机器人系统。
“今后,我们打算将指尖快换器(Finger-Tip Changer)技术与人形机器手、双臂机器人系统相结合,并打算在此基础上进一步发展,使机器人能够根据不同作业需求自主选择合适的工具和指尖,更灵活地执行各种任务。我们将继续开展研究,争取让机器人成为一个实用平台,在真实工业车间和日常生活中为人们提供帮助。”
该研究于今年3月22日被机器人领域国际权威学术期刊《IEEE Robotics and Automation Letters(RA-L)》收录发表,其学术价值由此获得认可。
MINI INTERVIEW
 申贤秀研究助理教授人工智能融合研究所
请谈一谈在该研究中承担的角色,以及未来的发展规划。
申贤秀研究助理教授我们设计并分析了一个实验来定量评估指尖快换器(Finger-Tip Changer)的性能,并分析了更换机构中产生的弹簧力。机器手用于从指尖快换器接收触觉传感器信息,未来我们还计划研究如何测算机器人用机器手抓取物体时的最佳姿势。目标是要实现更精确和稳定的操作。
对于新锐研究人员而言,您认为重要的素质是什么?
申贤秀研究助理教授我认为最重要的是扎实的基本功。解决新问题的能力来自对数学、物理、控制、机械设计等领域的基础理解。在积极探索新方法并分析其与当前方式差异的同时,我也始终致力于不断夯实自身的基础。
我的目标不是研发只能停留在论文中的技术,而是开发真正能够应用于工业现场和现实世界的机器人技术。为此,我将持续提升工程实践能力,将优秀创意转化为真实系统并对其进行验证。
 李根厚研究员电子工程系博士2021级,身着纯蓝色衬衫
请谈一谈作为第一作者在国际知名学术期刊发表论的感谢。
李根厚研究员作为第一作者主导的研究被机器人领域知名学术期刊《A-L(IEEE Robotics and Automation Letters)》发表,让我感到非常荣幸。看到自己设计的机构安装到机器人上,并立即提升机器人的作业性能,我感到十分欣慰,也很有成就感。。这是我第一次以第一作者身份完成论文,从研究到投稿经历了许多曲折,因此至今仍觉得像做梦一样。会将这份成果视作"初学者的幸运",始终保持谦逊,并以此为新的起点,不断提升自己,成长为具有国际竞争力的机器人研究者。
请谈一谈未来的研究计划和研究目标。
李根厚研究员这次提出的是手动指尖快换器,今后计划进一步发展成可以用于工业车间且可量产的自动化指尖快换器系统。我还计划突破单纯硬件层面的限制,将其与能够适应多种环境的自适应操控算法相结合,进一步提升整个系统的综合性能。
我的最终目标是成为一名务实的研究人员,开发出能在复杂危险环境中不经人类干预,自主执行多重任务的稳健机器人系统。