Paper
로봇의 손끝이
한 끗의 차이를 만든다
RoCogMan LaB Robotic Cognition & Manipulation, Lee and Bae
배지훈·이성온 교수와 이근후 연구원, 신현수 연구조교수
- 글. 박영임
- 사진. 이현구


손끝 활용 능력이 인간 조작의 핵심
‘호모 파베르’의 인간은 정교하게 움직이는 손으로 도구를 만들어 사용해 영장으로 진화했다. 휴머노이드 로봇의 산업 현장 투입이 초읽기에 들어선 현재, 최대 난관은 ‘손’이다. 그만큼 물체를 쥐고 조작하는 로봇손, ‘그리퍼(Gripper)’는 로봇의 핵심 부품이다.
“산업 현장에서 작업마다 그리퍼의 형태와 기능이 다르다는 문제를 마주쳤습니다. 작업이 바뀔 때마다 그리퍼 전체를 교체하거나 별도의 로봇 셀을 구성해야 하죠. 이는 비효율적일 뿐 아니라 비용과 시간 소모를 초래합니다.”
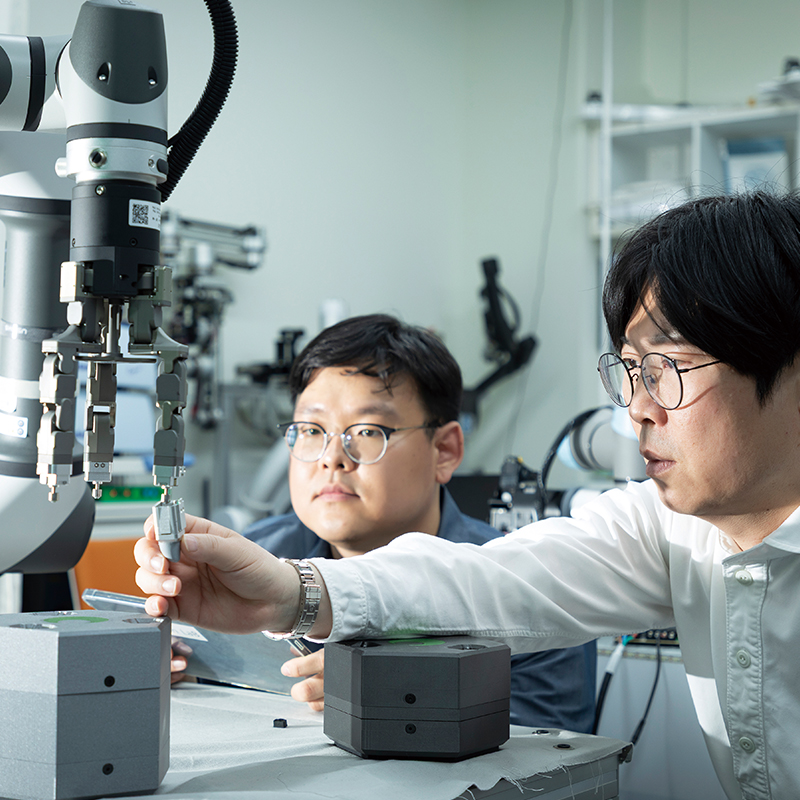
그래서 배지훈·이성온 교수 연구팀이 주목한 것이 그리퍼의 ‘핑거팁(Finger-Tip)’이다. 로봇에서 핑거팁은 사람의 손끝처럼 물체와 직접 접촉하는 가장 중요한 부분이다. 같은 로봇손이라도 어떤 핑거팁을 장착했느냐에 따라 잡을 수 있는 물체의 종류, 조작 방식, 작업 정밀도가 달라진다. 연구팀은 인간의 작업 방식에서 아이디어를 얻었다.
“사람의 손이야말로 가장 범용성이 뛰어난 그리퍼이자 조작 도구입니다. 사람은 하나의 손으로 다양한 물체를 잡을뿐 아니라, 상황에 따라 핀셋, 가위, 드라이버 같은 도구를 사용해 다양한 작업을 수행합니다. 즉, 손의 구조도 중요하지만, 작업 목적에 맞는 ‘손끝’과 도구를 활용하는 능력이 인간 조작의 핵심이라고 할 수 있습니다. 그리퍼 전체가 아니라 손끝만 교체해도 다양한 작업에 대응할 수 있을 것이라는 아이디어를 바탕으로 연구를 시작했습니다.”
핑거팁만 교체하면 전천후
그리퍼에 적합한 핑거팁이나 도구를 장착할 수 있다면 작업 효율성 및 활용성을 높일 수 있을 것이라는 고민은 자연스럽게 그리퍼 전체가 아닌 핑거팁만 교체하는 방식을 도출했다. 즉, 기존 로봇 구조를 유지한 상태에서 상황에 맞게 그리퍼의 ‘손끝’만 바꾸는 것이다. 예를 들어 정밀한 파지가 필요한 경우에는 핀셋 형태의 핑거팁을, 협소한 공간에서는 길고 가는 핑거팁을 장착하는 식이다. 혹은 가위 나 파이펫(액체를 흡입하고 분주하는 도구) 같은 도구를 부착할 수도 있다.
“이를 통해 로봇이 단순히 물체를 잡는 것을 넘어 실제 도구를 사용하는 작업 플랫폼으로 확장할 수 있습니다. 상용화되면 제조, 물류, 실험실 자동화, 서비스 로봇, 휴머노이드 로봇 등 다양한 분야에 활용할 수 있습니다. 앞으로 하나의 로봇이 여러 작업을 수행하는 시대가 될 텐데 핑거팁 체인저는 범용 로봇 조작 기술을 실현하는 중요한 요소가 될 것입니다.”
연구팀은 2024년부터 핑거팁 체인저 기술 연구를 진행하며 실제 산업 현장에서 활용될 수 있도록 로봇 그리퍼 전문 기업인 ‘테솔로’와 협력했다. 테솔로는 실제 산업 환경에서 반복적으로 탈부착해야 하는 핑거팁의 내구성과 체결 안정성 등 상용화를 위한 시각을 제공했다. 또한 지난 해 11월 기술이전 계약을 체결해 현재 이전된 기술을 바탕으로 상용화를 추진 중이다. 이는 대학 연구실의 아이디어와 원천기술이 기업의 제품 개발 역량과 결합한 좋은 사례라 할 수 있다.
로봇의 인식과 조작을 결합하는 공동연구팀
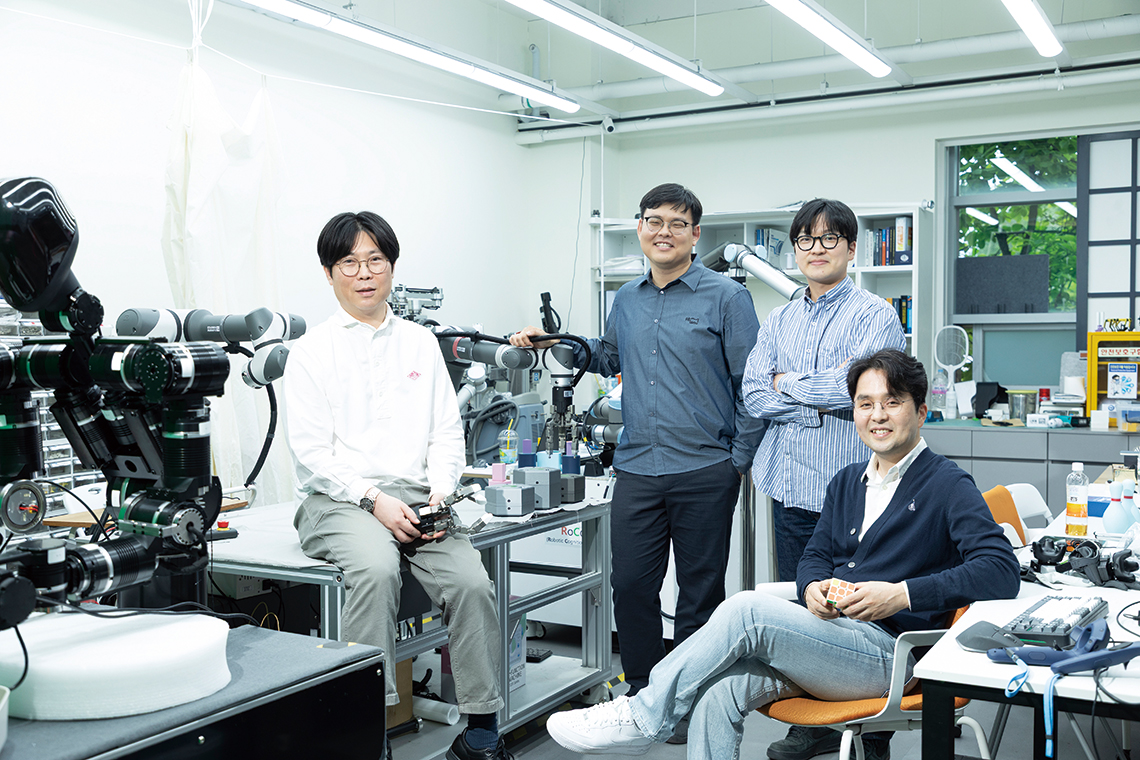
배지훈·이성온 교수 연구팀은 로봇 인식 분야의 이성온 교수와 로봇 조작 분야의 배지훈 교수가 함께 운영하는 연구실이다. 그동안 다양한 로봇 핸드와 그리퍼 디자인, 물체 파지 및 조립, 휴머노이드 양팔 조작 기술 등을 연구해 왔다. 인식과 조작 기술을 융합해 실제 산업 현장에서 활용할 수 있는 실용적인 로봇 시스템 개발에 주안점을 두고 있다.
“향후 핑거팁 체인저 기술을 휴머노이드 로봇 손이나 양팔 로봇 시스템과 결합하고자 합니다. 이를 통해 로봇이 상황에 따라 적절한 도구와 핑거팁을 선택하고, 다양한 작업을 보다 유연하게 수행할 수 있도록 발전시킬 계획입니다. 앞으로도 로봇이 실제 산업 현장과 일상에서 사람을 도우며 실용적인 작업 플랫폼이 될 연구를 이어가겠습니다.”
해당 연구는 로봇 분야 국제 저명 학술지인 『IEEE Robotics and Automation Letters(RA-L)』에 지난 3월 22일 게재가 승인되어 학술적 가치를 인정받았다.
MINI INTERVIEW
 신현수 연구조교수AI융합연구소
이번 연구에서 담당한 역할과 향후 발전 계획을 말씀해 주세요.
신현수 연구조교수팁 체인저의 성능을 정량적으로 평가하기 위한 실험 설계와 분석, 그리고 체인지 메커니즘에서 발생하는 스프링 힘을 분석했습니다. 향후 팁 체인저에 촉각 센서 정보를 수신할 수 있도록 개발된 로봇 핸드를 활용해 로봇이 물체를 파지할 때 최적의 자세를 추정하는 연구를 진행할 계획입니다. 보다 정밀하고 안정적인 조작을 수행할 수 있도록 하는 것이 목표입니다.
신진 연구자에게 중요한 자질은 무엇이라고 생각하나요?
신현수 연구조교수탄탄한 기본기라고 생각합니다. 새로운 문제를 해결하는 힘은 수학, 물리, 제어, 기계 설계와 같은 기본적인 이해에서 나온다고 생각합니다. 저 역시 새로운 접근법을 시도하고 기존 방식과의 차이를 분석하는 도전적인 자세를 갖추되, 그 바탕에는 항상 기본기를 단단히 다지려는 노력을 병행하고 있습니다.
저의 목표는 논문 속에서만 동작하는 기술이 아니라, 실제 산업 현장과 현실 세계에서 활용될 수 있는 로봇 기술을 만드는 것입니다. 이를 위해 좋은 아이디어를 실제 시스템으로 구현하고 검증할 수 있는 엔지니어링 역량을 키워 나가겠습니다.
 이근후 연구원전자공학과 박사과정 21
제1저자로서 국제 저명학술지에 논문을 발표한 소감을 말씀해 주세요.
이근후 연구원제1저자로 주도한 연구가 로봇 분야의 저명 학술지인 <RA-L(IEEE Robotics and Automation Letters)>에 게재 승인돼 영광입니다. 제가 설계한 매커니즘이 로봇에 장착돼 즉각적으로 작업 성능을 개선하는 과정을 지켜보며 큰 보람을 느꼈습니다. 처음으로 주저자 논문을 준비하며 우여곡절도 많았기에 아직 꿈만 같습니다. 이번 성과를 ‘초심자의 행운’이라 여기며 겸손함을 잃지 않되, 이를 발판 삼아 세계적인 수준의 역량 있는 연구자로 거듭나겠습니다.
향후 연구 계획 및 앞으로의 목표를 말씀해 주세요.
이근후 연구원이번에 제안한 수동형 핑거팁 체인저를 한 단계 발전시켜 산업 현장에서 대량생산이 가능한 자동화된 팁 체인저 시스템을 구축하고자 합니다. 이를 하드웨어에 국한하지 않고 다양한 환경에 대응할 수 있는 적응형 조작 알고리즘과 결합해 시스템의 완성도를 높일 계획입니다.
저의 궁극적인 목표는 복잡하고 위험한 환경에서도 인간의 개입 없이 다각적인 임무를 수행하는 강건한 로봇 시스템을 개발하는 실무적인 연구자가 되는 것입니다.